


Spis treści
Do zapamiętania
- Chirurg wykonujący operacje wspomagane przez robota oraz zespół anestezjologiczny muszą być świadomi możliwości wystąpienia poważnych powikłań w trakcie takich operacji.
- Metody ułatwiające układanie chorych na stole operacyjnym podczas zabiegów wspomaganych przez robota mają zasadnicze znaczenie dla zwiększenia bezpieczeństwa chorych i uzyskania lepszych wyników leczenia.
Coraz częściej w praktyce chirurgicznej wykorzystywane są operacje laparoskopowe wspomagane przez robota.
Zwykle są wykonywane w ułożeniu chorych w możliwie najbardziej stromej pozycji Trendelenburga, co może stać się przyczyną różnych powikłań w okresie okołooperacyjnym. W rzeczywistości takie ułożenie nie zawsze jest konieczne podczas operacji wykonywanych z powodu łagodnych schorzeń.
W 2005 r. Food and Drug Administration zarejestrowała robota da Vinci (da Vinci Surgical System, Intuitive Surgical Inc, Sunnyvale, Kalifornia) do operacji ginekologicznych. Od tamtej pory wykorzystanie tego systemu w chirurgii ginekologicznej stale się zwiększa. Celem wprowadzenia operacji laparoskopowych wspomaganych przez robota, powszechnie nazywanych chirurgią da Vinci, było rozwiązanie wielu problemów tradycyjnej laparoskopii. Obecnie system ten jest wykorzystywany w wielu ośrodkach w Stanach Zjednoczonych do przeprowadzania operacji ginekologicznych, uroginekologicznych oraz wykonywanych z powodu nowotworów narządu rodnego. Przewaga operacji laparoskopowych wspomaganych przez robota nad konwencjonalnymi zabiegami laparoskopowymi wynika ze stosowania trójwymiarowego toru wizyjnego, większej precyzji i sprawności (narzędzia EndoWrist), wyeliminowania drżenia rąk oraz mniejszego zmęczenia operatora. Wadami metody są: jej znaczny koszt, zajmowanie dużej powierzchni sali operacyjnej oraz brak możliwości posługiwania się dotykiem.
Właściwe ułożenie chorej na stole operacyjnym ma zasadnicze znaczenie dla optymalnego uwidocznienia pola operacyjnego oraz zapobiegania pourazowym uszkodzeniom nerwów i mięśni. Podczas operacji wspomaganych przez robota ułożenie chorej odgrywa jeszcze większą rolę, ponieważ musi nie tylko ułatwić dostęp do pola operacyjnego, ale również umożliwić pracę kamery robota i jego ramion roboczych. Z tego powodu w trakcie operacji ginekologicznych z użyciem robota chore rutynowo układa się w stromej pozycji Trendelenburga odpowiadającej nachyleniu stołu do 30-40°, a zatem jeszcze większemu niż podczas konwencjonalnej laparoskopii. Takie postępowanie częściowo uzasadnia fakt, że po ustawieniu robota w pozycji operacyjnej z narzędziami podłączonymi do jego ramion nie ma możliwości zmiany pozycji stołu bez przesuwania robota. W związku z tym operujący chętniej stosują ułożenie w bardziej stromej pozycji Trendelenburga, aby uzyskać jak najlepszy wgląd w pole operacyjne i uniknąć ponownego poruszania stołem operacyjnym, gdy okaże się, że konieczne jest uzyskanie większego nachylenia. Wykonywanie operacji ginekologicznych wspomaganych przez robota w takiej pozycji bywa jednak przyczyną rzadkich, ale poważnych powikłań. Dlatego zespół uczestniczący w takich zabiegach musi dokładnie znać i rozumieć mechanizm powstawania powikłań wynikających z takiego ułożenia chorej. 1
W niniejszym artykule omówiono strategie ułatwiające właściwe ułożenie chorej podczas operacji ginekologicznej wspomaganej przez robota, zapewniające jej bezpieczeństwo i prawidłowe wyniki zabiegu. Przedstawiono też najczęstsze powikłania operacji wspomaganych przez robota powstałe w następstwie nieodpowiedniego ułożenia chorej na stole operacyjnym oraz zalecenia mające na celu zapobieganie takim powikłaniom.
Ułożenie chorej podczas operacji wspomaganej przez robota
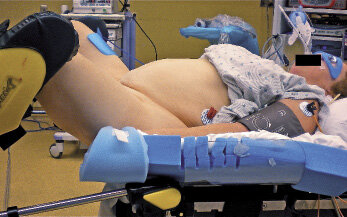
Rycina 1. Osłony chroniące chorą.
Na wstępie chorą układa się na plecach w pozycji litotomijnej z kończynami dolnymi w strzemionach typu Allen Yellofins (Allen Medical Systems, Acton, Massachusetts), jak do konwencjonalnej laparoskopii (ryc. 1). Obowiązują te same zasady odpowiedniego podłożenia wyściółek pod wszystkie punkty ciała narażone na ucisk, a także unikania nadmiernego zgięcia, przeprostu i odwiedzenia kończyn, mające na celu zminimalizowanie narażenia na uszkodzenia nerwów i mięśni. Trzeba starannie dobrać podkładkę pod potylicę (np. krążek żelowy widoczny na rycinie 2), aby zapobiec martwicy niedokrwiennej, w następstwie której dochodzi do łysienia. Wykorzystuje się standardowy zautomatyzowany stół operacyjny, który można przechylić do 30°.
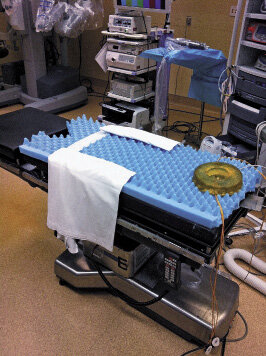
Rycina 2. Podkład stabilizujący pozycję chorej.
Zaleca się przestrzeganie kilku zasad, które zapewnią stabilność ułożenia chorej na stole operacyjnym w stromej pozycji Trendelenburga. Na środkowej części stołu, w miejscach ułożenia kończyn górnych, układa się poziomo prześcieradło chirurgiczne o wymiarach 90 x 150 cm, na nim warstwę gąbki falistej, którą mocuje się taśmą do stołu operacyjnego (ryc. 2). (Prześcieradłem można później owinąć i umocować ramiona). Niektórzy autorzy radzą zastosowanie dwóch warstw gąbki jako materiału antypoślizgowego, aby zapobiec zsunięciu się chorej. Jest to szczególnie przydatne u chorych z otyłością olbrzymią. 2 Przydatne bywa też umieszczenie chirurgicznych podkładek żelowych w miejscach, w których skóra chorej jest odsłonięta, trzeba je jednak za każdym razem dezynfekować, a mogą one również wywołać reakcje alergiczne. Niektórzy chirurdzy potrafią skutecznie zabezpieczyć i ustabilizować kończyny górne otyłych chorych za pomocą dobrze wyścielonych szyn chirurgicznych (ryc. 1) wykonanych ze sztywnego plastiku. Zaprojektowano je tak, aby leżały pod materacem pokrywającym stół operacyjny i pozwalały na wygodne ułożenie w nich kończyny.
Kolejnym urządzeniem zaprojektowanym w celu ustabilizowania pozycji chorej i zapewnienia odpowiedniego podłoża podczas operacji wspomaganych przez robota wykonywanych w stromej pozycji Trendelenburga jest podkładka Bean Bag Positioner (AliMed Inc, Dedham, Massachusetts). Jest to materac żelowy mocowany do stołu operacyjnego, który po odessaniu z niego powietrza dostosowuje się do kształtu górnej części ciała i ramion chorej, co pozwala na ustabilizowanie jej pozycji. Potencjalne wady tego urządzenia to dłuższy czas przygotowania, niedostrzegalne rozszczelnienie w trakcie zabiegu oraz konieczność dezynfekowania materaca.
W naszy ośrodku podczas operacji wspomaganych przez robota najchętniej wykorzystuje się pojedynczą warstwę gąbki, a kończyny górne chorej umocowuje do boku ciała, owijając prześcieradłem lub umieszczając w przeznaczonych do tego celu szynach. Z naszego doświadczenia wynika, że jest to najprostsza, powtarzalna i szybka metoda ustabilizowania pozycji chorej na stole operacyjnym. W dalszej części artykułu uzasadniamy, że ułożenie w stromej pozycji Trendelenburga na ogół nie jest konieczne, nawet u chorych z otyłością olbrzymią. Jeśli jednak można się spodziewać długotrwałego ułożenia w tej pozycji (z nachyleniem stołu pod kątem 30-40°), chirurg powinien rozważyć zastosowanie jednej z opisanych wyżej metod, aby zapobiec przemieszczeniu się chorej.
Fizjologiczne skutki odmy otrzewnowej w stromej pozycji Trendelenburga
Chirurg operujący ze wspomaganiem robota oraz zespół anestezjologiczny znieczulający do takiej operacji muszą znać fizjologiczne skutki wytworzenia odmy otrzewnowej u chorej ułożonej w stromej pozycji Trendelenburga. Czynnościowa pojemność zalegająca płuc zostaje zmniejszona w wyniku wytworzenia odmy w jamie brzusznej i ułożenia w pozycji Trendelenburga. 3 Następstwami zaburzenia równowagi między wentylacją a przepływem krwi w pęcherzykach płucnych są hiperkapnia i kwasica. Nieprawidłowości te można skorygować, zwiększając objętość minutową, ale chore z upośledzoną czynnością płuc nie zawsze tolerują takie obciążenia w trakcie wspomaganej przez robota operacji prowadzonej w stromej pozycji Trendelenburga.
Podczas takiej operacji mogą się też pojawić problemy ze strony układu sercowo-naczyniowego. Wytworzenie odmy otrzewnowej przyczynia się do zmniejszenia powrotu żylnego i wstępnego obciążenia serca. Narasta też następcze obciążenie serca wtórnie do uciśnięcia aorty i zwiększonego napięcia włókien współczulnych naczyń. W wyniku tych zmian może dojść do zmniejszenia wskaźnika sercowego nawet o 50% i zwiększenia ciśnienia w tętnicy płucnej, żyłach centralnych oraz ciśnienia wewnątrzczaszkowego. Aż u 27% pojawiają się zaburzenia rytmu serca, głównie w następstwie wzmożonego napięcia nerwu błędnego i hiperkapni. 4
W celu ograniczenia występowania i skutecznego rozwiązywania problemów związanych ze znieczuleniem i ułożeniem chorej podczas operacji wspomaganych przez robota chirurg wykonujący takie operacje powinien ściśle współpracować z zespołem anestezjologicznym, który dobrze zna zagadnienia fizjologiczne swoiste dla operacji prowadzonych w stromej pozycji Trendelenburga.
Możliwe powikłania ułożenia w stromej pozycji Trendelenburga
Chore poddawane operacjom narządu rodnego wykonywanym ze wspomaganiem robota tradycyjnie zaleca się układać w stromej pozycji Trendelenburga, aby zapewnić jak najlepszy wgląd w pole operacyjne w miednicy. Nie przyjęto wprawdzie jednoznacznej definicji takiej pozycji, uważa się jednak, że odpowiada jej nachylenie stołu operacyjnego pod kątem 30-45°. Ułożenie w tej pozycji podczas operacji wspomaganej przez robota może spowodować wystąpienie kilku powikłań w okresie okołooperacyjnym, zwłaszcza jeśli zabieg się przedłuża. 1
Zsunięcie się chorej
Największą obawę budzi ześlizgnięcie się lub przesunięcie chorej na stole operacyjnym w kierunku głowy. Jest to groźne, zwłaszcza u otyłych chorych, szczególnie podatnych na zsuwanie się, co grozi uszkodzeniami skóry i obrażeniami powodującymi neuropatie. Do uszkodzenia nerwów dochodzi w następstwie nadmiernego rozciągnięcia lub ucisku wiązek nerwowych zaburzających mikrokrążenie i przewodnictwo nerwowe. 2 Takie uszkodzenia są ważną przyczyną powikłań w okresie okołooperacyjnym, przemijających lub trwałych. Wiadomo, że do uszkodzenia nerwów może się przyczynić stosowanie pewnych metod proponowanych dawniej w celu zapobiegania przesuwaniu się chorej ułożonej w stromej pozycji Trendelenburga. Obecnie nie zaleca się zatem mocowania ani przypinania ramion rzemieniami, klamrami ani pasami, unieruchamiania tułowia ani głowy, ponieważ może się to stać przyczyną uszkodzeń nerwowo-mięśniowych, zwłaszcza splotu ramiennego.
Zsunięcie się chorej przy założonych w powłokach nieruchomych trokarach, przez które są wprowadzone narzędzia robota, może spowodować rozdarcie powłok i utworzenie się przepukliny w bliźnie pooperacyjnej oraz większy ból po zabiegu z powodu nadmiernego naciągnięcia przedniej ściany brzucha. Staranne ułożenie chorej, zastosowanie podkładek pod wszystkie miejsca potencjalnego ucisku oraz właściwe użycie materiałów przeciwpoślizgowych odgrywają zatem zasadniczą rolę w zapobieganiu takim uszkodzeniom.
Rozpad mięśni poprzecznie prążkowanych (rabdomioliza)
Kolejnym groźnym powikłaniem ułożenia chorej podczas operacji wspomaganej przez robota jest rabdomioliza po zabiegu. 5 Dobrze udowodniono występowanie tego powikłania po operacjach bariatrycznych. Czynnikami ryzyka są otyłość olbrzymia, przedłużający się czas trwania zabiegu, ułożenie chorej w skrajnie niefizjologicznej pozycji (np. w stromej pozycji Trendelenburga), nadciśnienie tętnicze, cukrzyca oraz choroby naczyń obwodowych. Rabdomioliza jest następstwem uszkodzeń powstałych w wyniku uciśnięcia mięśni szkieletowych, które powoduje uwolnienie do krążenia substancji wewnątrzkomórkowych, takich jak mioglobina, elektrolity i białka. Ostatecznie może to prowadzić do tak poważnych powikłań, jak ostra niewydolność nerek, hiperkaliemia, zaburzenia rytmu serca, zespół ciasnoty międzypowięziowej, kwasica metaboliczna oraz silny ból. W stromej pozycji Trendelenburga podczas operacji wspomaganej przez robota na rozpad szczególnie narażone są mięśnie pośladków, pleców oraz ramion. Utrzymujący się po zabiegu uporczywy ból tych okolic powinien wzbudzić niepokój. Rozpoznanie potwierdza się wtedy, gdy całkowita aktywność kinazy kreatynowej przekracza 1000 j.m./l lub pojawia się mioglobinuria. 5, 6 Postępowanie polega wówczas na intensywnej resuscytacji płynowej i wyrównaniu kwasicy metabolicznej. Dzięki zachowaniu ostrożności ryzyko rabdomiolizy po operacjach wspomaganych przez robota jest podobne do obserwowanego po operacjach laparoskopowych lub otwartych. Ginekolodzy wykorzystujący roboty muszą znać patofizjologię tego powikłania, jego rozpoznawanie i leczenie.
Obrażenia twarzy i abrazja rogówki
W przeciwieństwie do konwencjonalnej laparoskopii podczas operacji wspomaganej przez robota na bezpośrednie obrażenia narażona jest twarz, a zwłaszcza oczy, dlatego podczas układania chorej i w trakcie samego zabiegu należy dołożyć wszelkich starań, aby im zapobiec. Podczas operacji wspomaganej przez robota, a zwłaszcza przy wprowadzaniu portów powyżej pępka, ramię z kamerą może dotknąć twarzy chorej i spowodować uszkodzenia twarzy oraz oczu, np. abrazję rogówki. Takie niebezpieczeństwo zachodzi zwłaszcza po ułożeniu chorej w stromej pozycji Trendelenburga, gdy używa się optyki skośnej o kącie 30°, ponieważ wtedy ramię z kamerą jest oddalone od twarzy pacjentki zaledwie o kilka centymetrów. Nie opracowano standardowych zaleceń mających na celu ochronę twarzy i oczu chorej w trakcie zabiegu. Wykorzystywano w tym celu maski, stolik Mayo (nieduży metalowy stolik na jednej nodze, wykorzystywany przez instrumentariuszki jako stolik dodatkowy, można go ustawić nad twarzą chorej tak, aby ją osłonić przed przemieszczanym w pobliżu ramieniem kamery – przyp. tłum.), osłony z pianki oraz przylepne osłony na oczy (ryc. 1), ale nie wykazano przewagi żadnej z tych metod.
Mimo stosowania przez nas środków zapobiegawczych w naszym ośrodku miało miejsce kilka przypadków abrazji rogówki podczas operacji wspomaganych przez robota. Jest to najczęstsze powikłanie dotyczące gałki ocznej po wszelkich zabiegach chirurgicznych. 7 Uważa się, że główną przyczyną abrazji jest niedomykalność powiek, w następstwie której dochodzi do wysychania rogówki. Ponadto zastosowanie znieczulenia ogólnego dotchawiczego zmniejsza wytwarzanie łez, co sprzyja temu powikłaniu. Bezpośredni uraz jest przyczyną do 20% okołooperacyjnych abrazji rogówki. Rogówka jest bardzo wrażliwa na niedobór tlenu. Niedotlenienie i suchość rogówki mogą być wywołane, na przykład, użyciem źle dopasowanych masek lub ciasno przylegających do twarzy osłon piankowych uciskających gałki oczne. W takich warunkach łatwiej dochodzi do złuszczania się warstwy nabłonkowej, a następnie abrazji rogówki. Do abrazji przyczyniają się też zwiększone ciśnienie wewnątrzgałkowe i obrzęk, występujące w stromej pozycji Trendelenburga. 7
W celu uchronienia rogówek przed abrazją proponujemy, aby po wprowadzeniu do znieczulenia zbliżyć powieki chorej i skleić je taśmą. Rutynowo wykorzystuje się również roztwory wodne, lepkie żele oraz maści, ale niektórzy eksperci odradzają takie postępowanie z uwagi na niewielką skuteczność i możliwość zwiększenia częstości występowania powikłań okulistycznych, zwłaszcza po użyciu maści. W naszym ośrodku po zbliżeniu powiek chorej taśmą jej oczy osłaniamy maseczką IGuard (SunMed, Largo, Floryda, ryc. 1), unikamy też maści nawilżających gałkę oczną.
W ułożeniu w stromej pozycji Trendelenburga znacząco wzrasta ciśnienie wewnątrzgałkowe. 8 Już na początku lat 50. ubiegłego wieku zauważono związek między takim ułożeniem a poważnymi powikłaniami dotyczącymi narządu wzroku, takimi jak odwarstwienie siatkówki. 9 Po przedłużającej się operacji wspomaganej przez robota wykonywanej w ułożeniu w stromej pozycji Trendelenburga u dwóch chorych doszło do niedokrwiennej neuropatii nerwu wzrokowego, która doprowadziła do częściowej utraty wzroku. 10 Im częściej zabiegi ginekologiczne będą wspomagane przez roboty, tym więcej będzie powikłań ze strony narządu wzroku powstałych w następstwie zwiększonego ciśnienia wewnątrzgałkowego i niedokrwiennej neuropatii nerwu wzrokowego, zwłaszcza u chorych w podeszłym wieku, u których ciśnienie wewnątrzgałkowe bywa zwiększone jeszcze przed operacją.
Obrzęk twarzy i krtani
Po długotrwałej operacji wspomaganej przez robota wykonywanej w ułożeniu w stromej pozycji Trendelenburga u większości chorych po wybudzeniu występuje obrzęk twarzy i krtani o różnym nasileniu. 1 Niekiedy powoduje to niewydolność oddechową po usunięciu rurki intubacyjnej i chora wymaga ponownej intubacji. 11 Temu powikłaniu można zapobiec przez staranny dobór chorych do operacji, unikanie wydłużania czasu trwania operacji, zmniejszenie kąta nachylenia stołu w pozycji Trendelenburga oraz zmniejszenie objętości płynów przetaczanych w trakcie zabiegu.
Stopień nachylenia stołu w pozycji Trendelenburga: badanie pilotażowe
W celu ograniczenia możliwych powikłań związanych z ułożeniem chorych podczas operacji wspomaganych przez robota w naszym ośrodku przeprowadzono niedawno badanie pilotażowe, w którym oceniano bezpieczeństwo i skuteczność operacji narządu rodnego przeprowadzanych rutynowo bez układania w stromej pozycji Trendelenburga. 1 Stwierdzono, że podczas większości zabiegów z użyciem robota wykonywanych z powodu łagodnych schorzeń takie ułożenie nie jest konieczne. Przeanalizowano wyniki 20 kolejnych operacji przeprowadzonych z użyciem robota z powodu łagodnych chorób narządu rodnego (tabela). Zamiast zastosować rutynowo pozycję Trendelenburga z możliwie największym nachyleniem stołu, chore układano tak, aby uzyskać jak najlepszy wgląd w pole operacyjne. Po zakończeniu każdego zabiegu mierzono kąt nachylenia stołu operacyjnego. Do czasu zakończenia badania chirurdzy nie znali wartości tego kąta.
Kąt nachylenia stołu w pozycji Trendelenburga wyniósł średnio 16°, czyli o wiele mniej niż zalecane dotychczas 30-40°. 1 Wszystkie zabiegi przeprowadzono zgodnie z planem i bez konieczności zmiany kąta nachylenia stołu. Nie obserwowano powikłań w okresie okołooperacyjnym, a czas operacji był zbliżony do opisywanego we wcześniejszych doniesieniach. Naszym zdaniem chore poddawane wspomaganym przez robota operacjom ginekologicznym wykonywanym z powodu łagodnych schorzeń należy układać w pozycji Trendelenburga w takim nachyleniu, aby móc bezpiecznie odsunąć jelita w celu dobrego uwidocznienia pola operacyjnego. Rutynowe wykorzystywanie najbardziej stromej pozycji nie jest zatem konieczne. Pozwoli to ograniczyć, a może nawet wyeliminować niedogodności wynikające z przesunięcia się chorej na stole operacyjnym oraz zależne od ułożenia powikłania w okresie okołooperacyjnym. Zmniejszy się także prawdopodobieństwo wystąpienia powikłań śródoperacyjnych i związanych ze znieczuleniem, ponieważ na ciało chorej działa mniej fizjologicznych napięć.
Podsumowanie
Ułożenie chorej w stromej pozycji Trendelenburga podczas operacji ginekologicznej wspomaganej przez robota może być przyczyną poważnych powikłań w okresie okołooperacyjnym. Chirurg wykonujący takie operacje oraz współpracujący z nim zespół anestezjologiczny muszą dobrze znać te powikłania, aby zastosować środki zapobiegawcze zmniejszające ich ryzyko. Trzeba zakwestionować słuszność rutynowego stosowania najbardziej stromej pozycji Trendelenburga podczas operacji wykonywanych z powodu łagodnych chorób narządu rodnego. Przeprowadzenie operacji ginekologicznej wspomaganej przez robota przy mniejszym nachyleniu stołu operacyjnego wydaje się możliwe bez jednoczesnego pogorszenia wyników leczenia i sprawia, że poważne powikłania, będące następstwem stromej pozycji, występują rzadziej.
Contemporary OB/GYN, Vol. 57, No. 10, October 2012, p. 26. Robotic in Practice. New Angles on Safer Positionig.
- 1. Ghomi A, Kramer C, Askari R, Chavan NR, Einarsson JI. Trendelenburg position in gynecologic robotic surgery. J Minim Invasive Gynecol. 2012;19(4):485-489.
- 2. Klauschie J, Wechter ME, Jacob K, et al. Use of anti-skid material and patient-positioning to prevent patient shifting during robotic-assisted gynecologic procedures. J Minim Invasive Gynecol. 2010;17(4):504-507.
- 3. Meininger D, Westphal K, Bremerich DH, et al. Effects of posture and prolonged pneumoperitoneum on hemodynamic parameters during laparoscopy. World J Surg. 2008;32(7):1400-1405.
- 4. Appledorn SC, Costello AJ. Complications of robotic surgery and how to prevent them. In Patel VR. Robotic Urologic Surgery. Springer-Verlag London; 2007:169-178.
- 5. Stroh C, Hohmann U, Remmler K, Urban H, Meyer F, Lippert H, Manger T. Rhabdomyolysis after biliopancreatic diversion with duodenal switch. Obes Surg. 2005;15(9):1347-51.
- 6. Wool DB, Lemmens HJ, Brodsky JB, Solomon H, Chong KP, Morton JM. Intraoperative fluid replacement and postoperative creatine phosphokinase levels in laparoscopic bariatric patients. Obes Surg. 2010;20(6):698-701.
- 7. White E, Crosse MM. The aetiology and prevention of perioperative corneal abrasions. Anaesthesia. 1998;53(2):157-161.
- 8. Awad H, Santilli S, Ohr M, Roth A, Yan W, Fernandez S, Roth S, Patel V. The effects of steep trendelenburg positioning on intraocular pressure during robotic radical prostatectomy. Anesth Analg. 2009;109(2):473-478.
- 9. Hewer CL.The physiology and complications of the Trendelenburg position. Can Med Assoc J. 1956 Feb 15;74(4):285-288.
- 10. Weber ED, Colyer MH, Lesser RL, Subramanian PS. Posterior ischemic optic neuropathy after minimally invasive prostatectomy. J Neuroophthalmol. 2007;27(4):285-287.
- 11. Phong SV, Koh LK. Anaesthesia for robotic-assisted radical prostatectomy: considerations for laparoscopy in the Trendelenburg position. Anaesth Intensive Care. 2007;35(2):281-285.
 Dodaj do ulubionych
